專題:中國國際服務貿易交易會 物理AI與具身智能機器人創新生態交流會

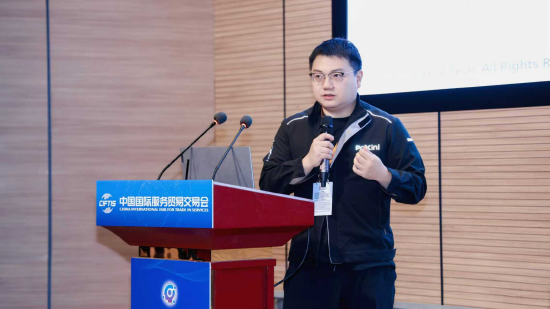
2026中國國際服務貿易交易會專題活動「物理AI與具身智能機器人創新生態交流會」在北京首鋼園舉行。帕西尼聯合創始人兼CTO張恒第發表《為具身智能鋪就感知底座》主題演講。
張恒第指出,具身智能進入複雜精細作業後,接觸狀態感知與閉環控制成為關鍵。補齊觸覺、力覺等物理感知,是破解「莫拉維克悖論」、推動機器人進入真實場景的重要基礎。
「十四五」期間,針對觸覺感知這一具身智能領域的關鍵「卡脖子」環節,帕西尼攻克核心材料與傳感器結構設計,實現了陣列式多維觸覺傳感器的國產自主可控。同時,帕西尼創新性地通過算法與硬件的深度結合,以高階算法賦能硬件技術,大幅降低了綜合應用成本與部署門檻。2026年,帕西尼推出全球首款自研原生 6D 觸覺感知芯片 GEN4 FUSE,依託這一核心芯片,公司發布了全新一代多維觸覺傳感器系列產品,為機器人構建起涵蓋手指、手掌、軀幹乃至足底的全身觸覺感知網絡。
在數據端,帕西尼堅持「高質量與高豐富度並重」。一方面,利用自研數據採集手套與多路視覺實現時間硬同步,精準記錄「力為因、世界狀態轉移為果」的高質量物理因果數據;另一方面,持續推動海量數據的高效沉澱,為具身模型深度學習接觸狀態與動作結果的關係提供堅實且龐大的數據底座。
目前,相關技術已應用於柔性裝配、日化產線等工業場景,使機器人能夠根據接觸反饋調整動作與力輸出,推動具身智能從Demo驗證進入高可靠工業閉環。
未來,帕西尼將持續推進物理信號進入模型訓練與機器人控制,攜手產業夥伴完善具身數據標準與創新生態。
新浪合作大平台期貨開戶 安全快捷有保障
![]()